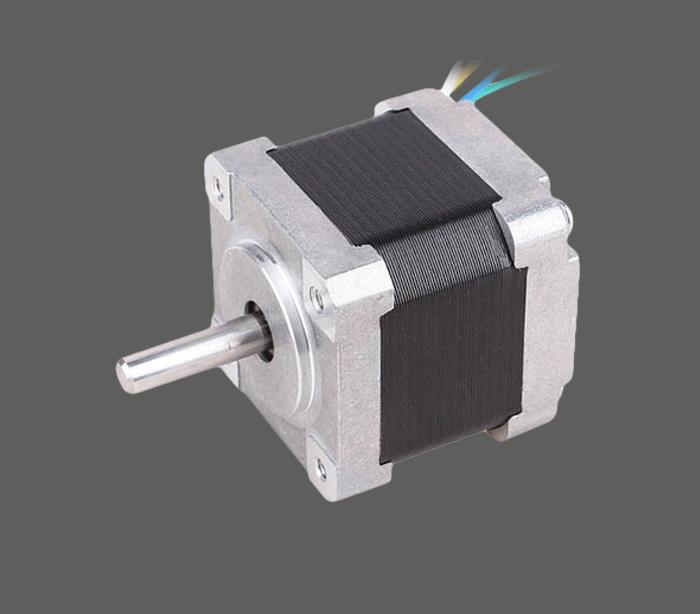
Phân tích tính toán kỹ năng cho các vị trí chính xác của cơ Stepper
Bởi vì hệ thống điều khiển hở có những lợi thế của hoạt động thuận tiện và giá thành thấp, động cơ bước cơ bản chủ yếu được sử dụng trong điều khiển hở. Mặc dù cơ stepper được sử dụng rộng rãi, họ không thể được sử dụng trong điều kiện bình thường như bình thường các dòng điện AC động cơ, và tốc độ chạy từ điểm khởi đầu tới điểm kết thúc là điều kiện lý thuyết, khi các giới hạn bắt đầu từ các tần số của động cơ lớn hơn tốc độ chạy. Xe máy có thể hoạt động như là cần thiết và có thể đạt tốc độ hoạt động dự kiến.
Vào cuối đột quỵ, các xung có thể đạt được các chức năng dừng có thể được phát hành ngay lập tức và động cơ có thể được ngừng lại. Tuy nhiên, tình hình thực tế là stepper motor có thể đạt được một giới hạn bắt đầu trước tỷ lệ thấp hơn, đó là xa đáp ứng yêu cầu cao hơn tốc độ chạy. Theo điều kiện làm việc này, nếu động cơ là bắt buộc để bắt đầu trực tiếp ở tốc độ cần thiết (lớn hơn giới hạn bắt đầu Pre-rate), "lạc bước" hay không có phản ứng sẽ xảy ra. Khi xe máy chạy đến điểm kết thúc, mặc dù nhịp đập đã được ngừng lại ngay lập tức để ngăn chặn nó, do quán tính, xảy ra hiện tượng overshooting, có nghĩa là, vượt qua xảy ra.
Đặc biệt cần lưu ý rằng để đảm bảo định vị chính xác của hệ thống (tốc độ của động cơ là chậm và làm chậm, để ngăn chặn "ra khỏi bước" hoặc "vượt qua") và để có được cao định vị tốc độ, Hệ thống chính phân chia quá trình định vị vào thô giai đoạn định vị và giai đoạn định vị tốt đẹp được thực hiện. Theo thực hành sản xuất, kinh nghiệm, "lạc bước" và "vượt qua" là hai "tội phạm" đó xảy ra thường xuyên nhất trong hoạt động của cơ stepper nghiêm trọng ảnh hưởng đến sự định vị chính xác của cơ stepper.
Những lý do chính cho các vị trí không chính xác bao gồm:
(1) tốc độ xuất phát ban đầu là cần thiết để được quá cao, vượt quá giới hạn bắt đầu từ các tần số của động cơ, hoặc sự tăng tốc quá lớn, kết quả là "lạc bước;
(2) sức mạnh của động cơ động cơ không đáp ứng các yêu cầu của hệ thống;
(3) quá trình làm việc của thiết bị truyền động là tùy thuộc vào sự can thiệp;
(4) bộ điều khiển hệ thống điều khiển tạo ra một sự cố;
(5) khi tính, pulse là bị mất, hoạt động một cách chính xác, độ lệch xảy ra sau khi tính, và mùa xuân độ lệch là rõ ràng hơn, mặc dù số lượng thời gian tính tăng lên;
(6) phần mềm đã lỗi trong thiết kế;
(7) trong trường hợp của vành đai thời gian bằng cách sử dụng, phần mềm bù đắp quá nhiều hoặc quá ít.